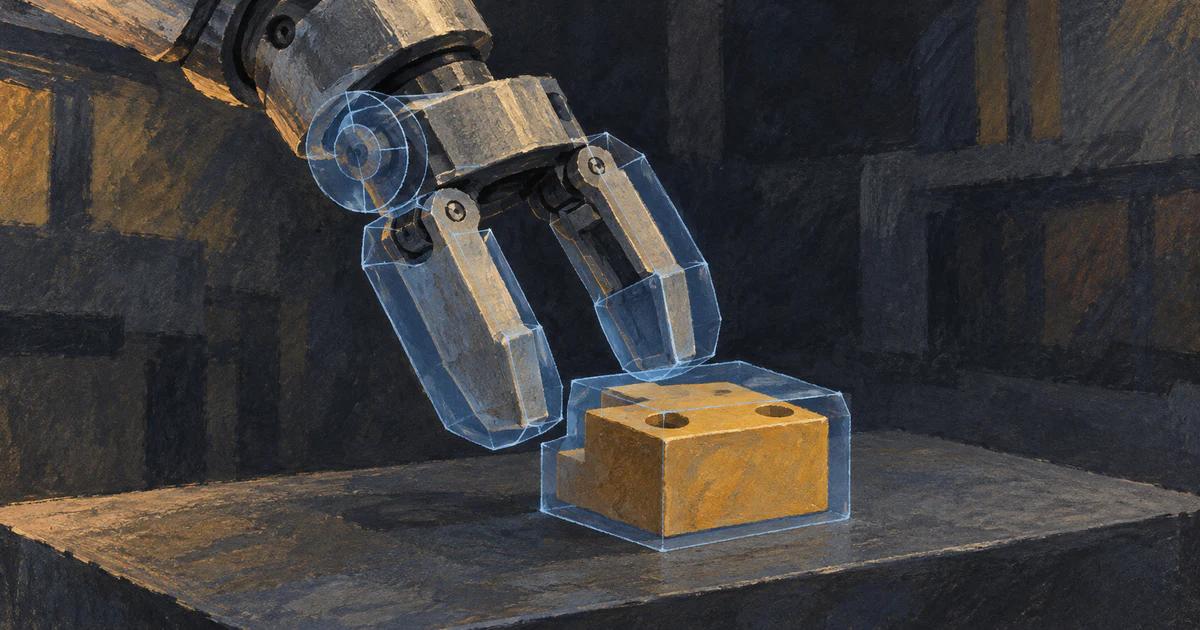
NVIDIA 在 10 月 21 日介紹 SimReady Central,宣布透過 Hugging Face 彙集超過 2,000 項 OpenUSD 資產,從機械手臂、夾爪到倉儲貨架、機房冷卻設備,讓開發者能挑選素材組成場景。這個資產庫要讓開發者重用的,包含設備外形與模擬需要的資料。
對台灣設備商與機器人整合團隊,我認為價值在交付方式:客戶要拿模型測抓取、組工站,收到的不能只有「外觀像實品」的 CAD。質量、碰撞形狀、關節與適用的模擬環境,也應跟著模型一起交接。還在認識這類應用,可先讀 Physical AI 的分工。
夾爪抓住工件,靠的不只外形
SimReady 資產以 OpenUSD 描述幾何、材質與組裝等內容,再依用途帶上模擬需要的資料。例如,機器人要抓住工件,模擬器需要知道碰撞在哪裡發生、物件多重、接觸時如何滑動;只把設備畫得細緻,並沒有回答這些問題。
SimReady Foundation把這些需求整理成用途規格,列出資產需符合的功能及版本。機械手臂本體、夾爪、一般道具各有不同要求,也可能搭配不同模擬環境。看到「SimReady」名稱時,應接著看它通過哪組規格,而非把所有素材都當成具備相同能力。
這個差別在 NVIDIA 10 月 8 日的 CAD 轉換範例裡很具體:缺少碰撞形狀,物件可能穿過夾爪;關節設定有誤,手臂便無法按預期協調運動。外觀、物理設定與模擬驗證,在該範例中分開處理,最後才測抓取任務。
但同一份範例也交代,YuMi 機器人的部分質量與慣量採幾何和均勻密度假設推估,接觸摩擦也使用假設值,並未拿實機量測校準。這很值得台灣設備商參考:發布素材時,應把物理參數的來源與估計方式說清楚。規格檢查能確認模型是否按要求建立,無法替代尚未做過的實機量測。
因此,我不建議用漂亮的抓取動畫,代替一份能說明資料來源的設備模型。若客戶比較的是不同工件、夾爪或接觸材質,少了這層資料,之後的調整仍要重新追問原廠。素材準備好後,才接得上 Isaac Lab 的訓練與成果交接;資產庫本身並不替團隊完成控制模型訓練。
客戶用哪一版模型,應能回頭找得到
SimReady Central 也改變素材怎麼被找到。設備商不用把所有權交給一個中央素材站;依官方資產庫文件,模型放在設備商自己的公開 Hugging Face 資料集,版本與授權由發布者管理,共用索引再把這些資料集接起來。
對要重現客戶問題的工程師,版本尤其重要。SimReady Central 程式庫說明明列,索引裡的素材參照指向特定的 Hugging Face 提交版本;提交內容經審查、合併後才生效。客戶組好場景後,應保存當時的素材參照,而非每次都抓一個會變動的「最新版」。
這樣原廠改了模型,既有場景仍能找回原來用的內容。若後續更新碰撞形狀或質量資料,雙方也有版本依據可比較;否則同一段模擬結果變了,連「這次到底用了哪一份模型」都得先重新查。
想找素材,可從 SimReady Central 搜尋入口開始,依工作需要查看資產。公開瀏覽不需先成為協作者;設備商要提交模型,則須申請協作,之後還有資產審查。取得協作資格與模型被接受,是兩個階段。
免費入口也沒有改掉每份素材的授權。官方文件允許發布者選擇不同授權,包括非商用;部分分發管道另有授權要求。若台灣整合商要把素材放進對客戶交付的場景,應以該份資料集及套件的宣告為準,不能因為搜尋得到就當成全部可以任意商用。
下載後仍需安排本機或伺服器的模擬軟體、硬體與測試成本。至於把模擬接到真實機器人的控制介面,可接著讀 Strands Robots 與 LeRobot 的模擬到硬體流程,這是資產重用之後的另一段工作。
常見問題
已有 CAD,轉成 OpenUSD 就算 SimReady 嗎?
還要依目標用途補齊物理資料、結構與相關驗證。格式轉換能保留或整理幾何,但不會自動證明碰撞形狀、關節、質量與接觸參數已適合你的模擬任務。
SimReady Central 裡的素材都能免費商用嗎?
不能一概而論。入口可免費瀏覽,但素材發布者管理各自授權,官方也允許非商用授權。使用前應核對該份資料集及套件的宣告,不能把程式碼授權或資產庫名稱套到全部素材。
模擬檢查通過,就代表和實機一樣嗎?
不代表。官方 CAD 範例也有依假設估計、尚未以實機量測校準的物理參數。應分清通過哪些結構或運動檢查,以及哪些資料仍是估計,讓接手者知道可用範圍。
參考來源
- NVIDIA/Hugging Face:Announcing SimReady Central: An Open Library of Simulation-Ready 3D Assets for Robotics and AI Factories(2026-10-21)
- NVIDIA GitHub:SimReady Foundation(2026-10-23 查核)
- NVIDIA Omniverse:SimReady Central Library(2026-10-21 更新;2026-10-23 查核)
- NVIDIA Omniverse GitHub:SimReady Central(2026-10-23 查核)
- NVIDIA Technical Blog:5 Steps to Create SimReady Assets for Robotics with Frontier AI Models(2026-10-08)
- NVIDIA/Hugging Face:SimReady Central USD Search(2026-10-23 查核)